طريقة علمية تساعد على توقع أخطاء السيارات ذاتية القيادة
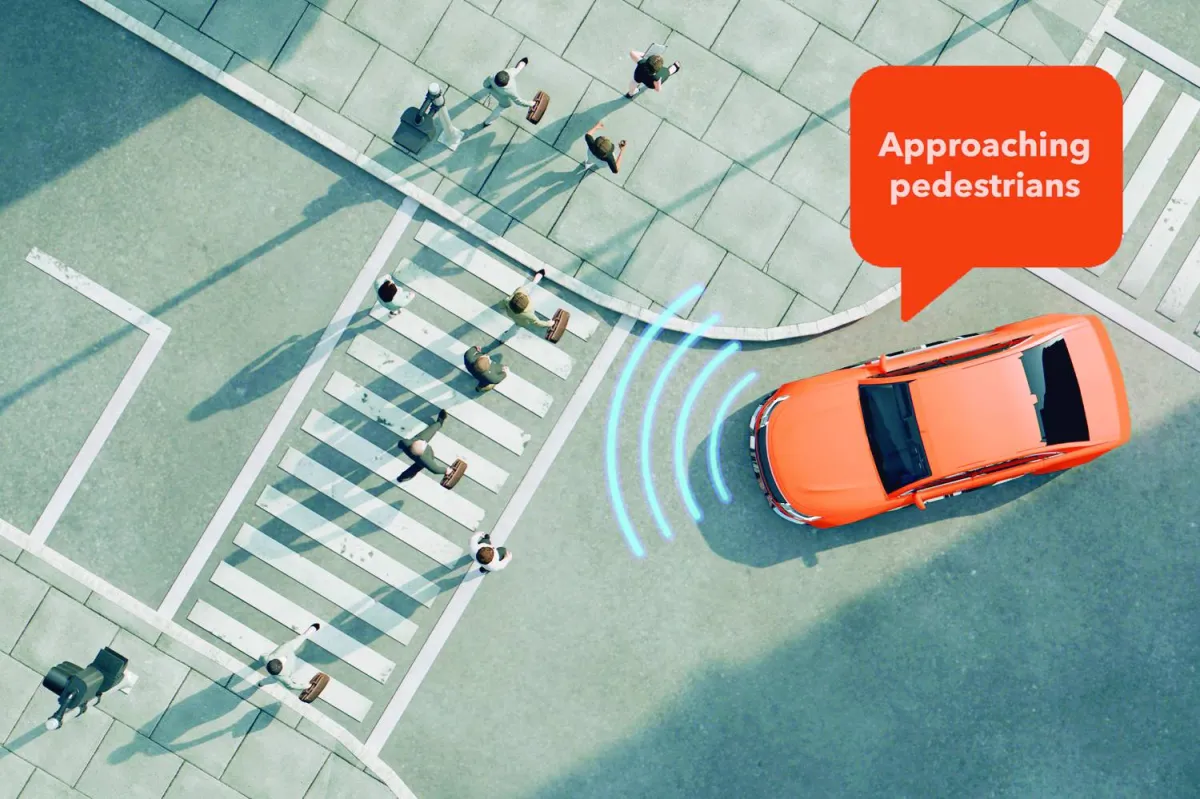
مع التوسع في تطوير السيارات ذاتية القيادة، لم يعد التحدي مقتصراً على قدرة أنظمة الذكاء الاصطناعي على اتخاذ القرار أثناء القيادة، بل بات من الضروري أيضاً أن يفهم البشر الأسباب الكامنة خلف تلك القرارات، لا سيما حين تتصرف المركبة بطريقة غير متوقعة.
وتعتمد هذه السيارات على نماذج تعلم عميق تعمل بمثابة «عقل» للمركبة، إذ تعالج البيانات الواردة من الكاميرات، وأجهزة الاستشعار، لتكوّن تصوراً عن البيئة المحيطة، ثم تحدد ما ينبغي للمركبة فعله، وترسم المسار الذي ستسلكه. غير أن هذه النماذج غالباً ما تعمل كـ«صندوق أسود»، ما يصعّب معرفة السبب الحقيقي وراء بعض قراراتها، خصوصاً عند وقوع خطأ.
«شبكة تأطير المفاهيم»
وفي هذا السياق طوّر باحثون من معهد ماساتشوستس للتكنولوجيا (MIT) بالولايات المتحدة، بالتعاون مع شركة «موشنال» المتخصصة في المركبات ذاتية القيادة، طريقة جديدة أطلقوا عليها اسم «شبكة تأطير المفاهيم» (Concept - Wrapper Network)، تهدف إلى تحويل عملية اتخاذ القرار داخل أنظمة القيادة الذاتية إلى تفسيرات مفهومة للبشر، بما يساعدهم على توقع سلوك السيارة بدقة أكبر. وقد صُمم النموذج ليعمل ضمن نظام التخطيط المستخدم في السيارة، ومن دون الحاجة إلى إعادة تدريب النموذج الأصلي من الصفر، أو التضحية بأدائه.
وتقوم الفكرة، وفق الفريق، على استبدال مصنّف للمفاهيم بالمرحلة الأخيرة المسؤولة عن تقييم مسارات القيادة في النموذج الأصلي، تليه مرحلة جديدة لاتخاذ القرار. وبذلك تصبح المفاهيم التي يتعرف عليها النظام جزءاً فعلياً من عملية اتخاذ القرار، لا مجرد وصف يُضاف بعد اتخاذه، ونشرت النتائج بعدد 2 سبتمبر (أيلول) 2026 من دورية «Nature».
ولتدريب النظام استخدم الباحثون مجموعتين من البيانات ضمّت ملايين سيناريوهات القيادة الذاتية، ومصنَّفة وفق المفاهيم الظاهرة في كل مشهد؛ إذ تضمنت إحدى المجموعتين 500 ألف سيناريو، بينما بلغت الأخرى 3 ملايين سيناريو، مع مفاهيم متعددة مصنّفة لكل سيناريو. وأتاحت هذه السيناريوهات مجتمعة مئات الملايين من نقاط البيانات لتدريب مصنّف المفاهيم، ما مكّن النظام من التعرف على أنماط متنوعة من مواقف القيادة.
وعند تقييم أداء النظام على بيانات الاختبار، بلغت دقة تصنيف المفاهيم 54 في المائة، مع معدل استدعاء وصل إلى 77 في المائة، ودقة بلغت 23 في المائة، وهي نتائج أظهرت قدرة النظام على ربط عملية اتخاذ القرار بمفاهيم قابلة للفهم البشري، بحسب الفريق.
ولم يكتفِ الباحثون بالاختبارات أثناء المحاكاة، بل نشروا النظام «CW - Net» على سيارة حقيقية ذاتية القيادة تابعة لشركة «موشنال»، خلال تجارب أُجريت على مسار خاص، وبوجود سائق أمان. وواجهت السيارة خلال هذه التجارب مواقف مفاجئة، حيث طُلب من سائقي الأمان مراقبة سلوكها، ومحاولة التنبؤ بما ستفعله. وأظهرت النتائج أن التفسيرات التي قدّمها النظام حسّنت قدرة السائقين على تكوين تصور أدق لطريقة عمل السيارة، وبالتالي التنبؤ بسلوكها بشكل أفضل، خصوصاً في المواقف غير المتوقعة.
أسلوب قيادة جديد
ويوضح الدكتور إوين كيني، الباحث الرئيس للدراسة في مختبر علوم الحاسوب والذكاء الاصطناعي بمعهد ماساتشوستس للتكنولوجيا، أن النظام يختلف عن الأساليب التقليدية المستخدمة في تفسير قرارات السيارات ذاتية القيادة؛ فهو لا يكتفي بتفسير القرار بعد اتخاذه، بل يربط التفسير مباشرة بعملية اتخاذ القرار داخل نظام القيادة نفسه. ويحوّل النظام آلية التفكير المعقدة في نموذج التعلم العميق إلى مفاهيم واضحة، مثل «الاقتراب من مركبة متوقفة»، أو «الاقتراب من راكب دراجة»، ويستخدم هذه المفاهيم فعلياً عند تحديد مسار السيارة، ما يجعل التفسير مرتبطاً سببياً بالقرار، وليس مجرد وصف خارجي قد يكون مضللاً، مع إمكانية تقديمه في الوقت الفعلي من دون التأثير في أداء نظام القيادة.
وأضاف كيني لـ«الشرق الأوسط» أن هذه المفاهيم تدخل فعلياً في عملية التخطيط، واتخاذ القرار، وهو ما يمنح التفسير ارتباطاً سببياً حقيقياً بسلوك السيارة، بعيداً عن كونه وصفاً خارجياً قد يكون مضللاً، مشيراً إلى أن النظام قادر على تقديم هذه التفسيرات في الوقت الفعلي إلى جانب المسار الذي تختاره السيارة، من دون أي تأثير في أداء نموذج القيادة الأصلي.
وأشار كيني إلى أن الاختبارات التي أُجريت على مركبة حقيقية ذاتية القيادة أظهرت أن تزويد سائقي السلامة بتفسيرات شبكة «CW - Net» جعلهم أكثر قدرة على توقع سلوك السيارة، خصوصاً في المواقف المفاجئة. وضرب مثالاً بحادثة توقفت فيها السيارة عند اقترابها من راكب دراجة، إذ اعتقد سائق السلامة في البداية أن التوقف جاء لأن النظام اكتشف راكب الدراجة بشكل صحيح. غير أن تفسير النظام كشف حقيقة مختلفة، وهي أن نموذج القيادة لم يكن يتعامل مع راكب الدراجة بالشكل الصحيح، وأن التوقف حدث فعلياً نتيجة تدخل نظام الكبح الطارئ بعدما اقتربت السيارة منه أكثر من اللازم.
وأوضح كيني أن معرفة السبب الحقيقي وراء التوقف غيّرت فهم السائق لما يحدث فعلياً، وأتاحت له اتخاذ إجراء في وقت أبكر، كخفض السرعة، أو الانتقال إلى القيادة اليدوية. كما يمكن لهذه المعلومات أن توفر للمهندسين وسيلة أفضل لاكتشاف أخطاء أنظمة الذكاء الاصطناعي، ومعالجتها.
ولفت كيني إلى أن الخطوة المقبلة تتمثل في توسيع نطاق المفاهيم والمواقف التي يستطيع النظام التعامل معها، واختبار أساليب مختلفة لتدريبه، وتصميمه، لتحسين أدائه، وقابليته للتفسير، إلى جانب إجراء اختبارات أوسع، وفي ظروف قيادة أكثر تنوعاً، للتأكد من دقة وموثوقية تفسيراته، مشدداً على ضرورة ألا تمنح هذه التفسيرات السائقين ثقة زائفة، بل أن تعكس بدقة الأسباب الحقيقية لقرارات السيارة، موضحاً أن الهدف النهائي هو التأكد من قدرة «CW - Net» على مساعدة البشر في فهم سلوك المركبات ذاتية القيادة، والتنبؤ به بصورة موثوقة ومتسقة في مختلف ظروف القيادة.
aawsat.com
